피지컬 AI(Physical AI)와 휴머노이드 로봇은 물리적 세계에서 작동한다는 공통점이 있어 자주 혼용되지만, 개념의 범주와 구현 형태에서 명확한 차이가 있습니다. 피지컬 AI는 물리적 환경을 인식하고 판단하여 동작을 제어하는 ‘지능 및 소프트웨어’를 의미하며, 휴머노이드 로봇은 인간의 신체 형태를 모방하여 만든 ‘하드웨어 플랫폼 및 시스템 결합체’입니다. 즉, 피지컬 AI는 뇌와 신경계에 해당하며, 휴머노이드 로봇은 그 지능이 탑재될 수 있는 특정 형태의 몸체입니다.
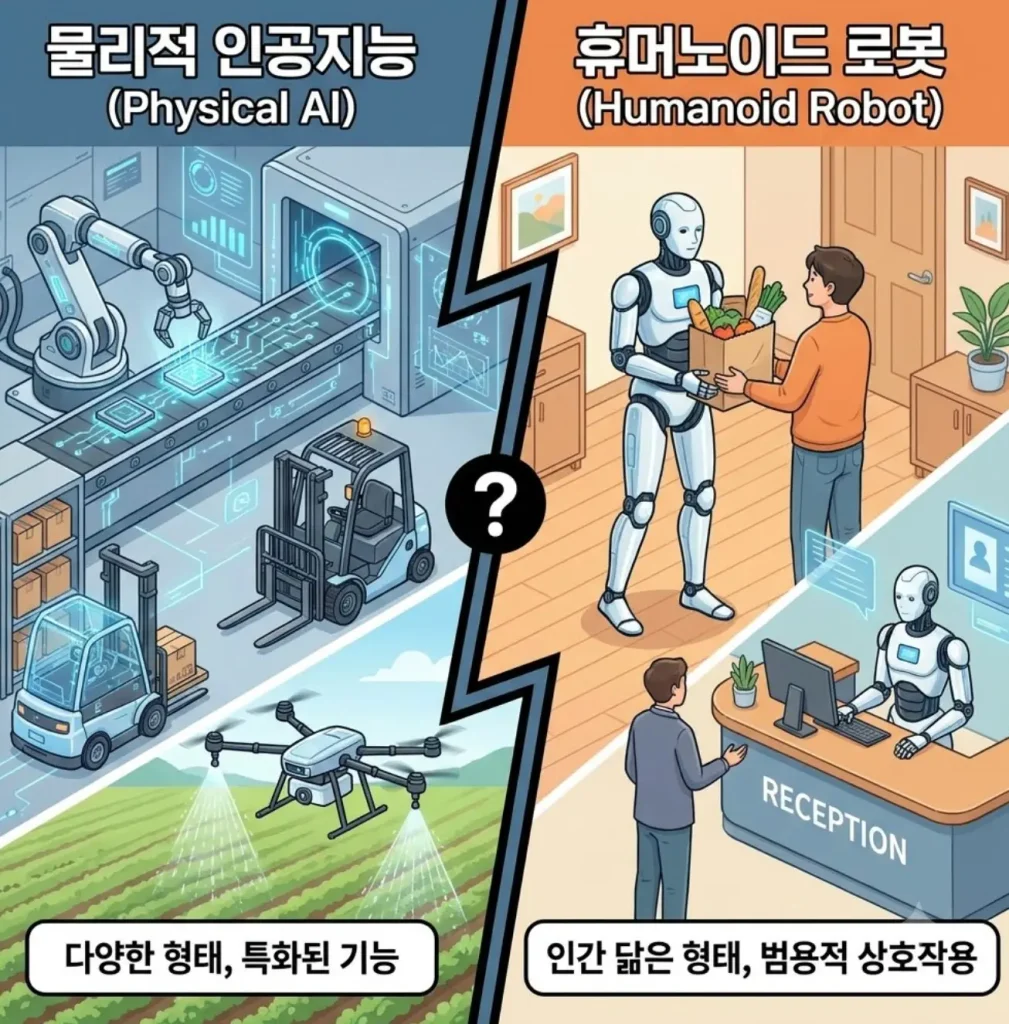
피지컬 AI와 휴머노이드 로봇의 개념 구분
두 개념은 대립하는 기술이 아니라 소프트웨어와 하드웨어의 관계에 가깝습니다.
- 피지컬 AI (Physical AI): 현실 세계의 시각, 촉각, 공간 정보를 센서로 수집하고, 이를 기반으로 물리적 상호작용을 계획·제어하는 AI 기술입니다. 인간 형태의 로봇뿐만 아니라 자율주행차, 스마트 팩토리의 산업용 로봇 팔, 자율비행 드론, 스마트 가전 등 물리적 하드웨어를 움직이는 모든 지능형 시스템에 적용됩니다.
- 휴머노이드 로봇 (Humanoid Robot): 머리, 두 팔, 두 다리 등 인간의 신체 구조를 본떠 설계된 로봇입니다. 인간이 활동하도록 설계된 기존의 도로, 계단, 도구, 공장 설비를 별도의 개조 없이 그대로 활용할 수 있도록 신체적 범용성을 확보하는 데 목적이 있습니다.
주요 차이점 비교
피지컬 AI와 휴머노이드 로봇은 정의, 적용 범위, 구현 형태에서 다음과 같은 차이를 가집니다.
| 구분 | 피지컬 AI (Physical AI) | 휴머노이드 로봇 (Humanoid Robot) |
| 본질적 정의 | 물리적 환경을 이해하고 제어하는 AI 기술 및 소프트웨어 | 인간의 형상을 한 하드웨어 및 시스템 플랫폼 |
| 포함 범위 | 자율주행차, 드론, 물류 로봇, 스마트 가전, 휴머노이드 등 | 인간형 신체 구조를 가진 로봇으로 한정 |
| 핵심 역할 | 센서 데이터 분석, 물리 법칙 이해, 경로 계획, 실시간 제어 | 물리적 작업 수행, 이동, 인간과의 물리적·시각적 상호작용 |
| 기술적 중심 | 멀티모달 AI, 강화학습, 시뮬레이션(Digital Twin), 제어 알고리즘 | 관절 모터(액추에이터), 감속기, 관절 제어, 관절 구조 설계 |
두 기술의 상호작용과 결합
휴머노이드 로봇이 복잡한 작업이나 정교한 이동을 수행하기 위해서는 반드시 피지컬 AI가 탑재되어야 합니다.
- 시각 및 공간 인식: 피지컬 AI는 카메라와 라이다(LiDAR) 정보를 분석하여 휴머노이드 로봇이 장애물을 피하고 물체의 거리를 측정하도록 돕습니다.
- 정교한 조작: 정밀한 촉각 센서 데이터와 피지컬 AI의 제어 모델이 결합하여, 휴머노이드 로봇이 계란처럼 깨지기 쉬운 물체를 적절한 악력으로 쥐거나 도구를 사용할 수 있게 합니다.
- 보행 및 균형 유지: 불규칙한 지형에서 휴머노이드 로봇이 넘어지지 않고 두 다리로 균형을 잡으며 걷는 동작은 피지컬 AI의 실시간 강화학습 알고리즘을 통해 이루어집니다.
기술 선택 및 적용 시 고려사항
산업 현장이나 서비스 분야에 기술을 도입하거나 연구할 때는 대상의 형태와 필요한 지능을 구분하여 접근해야 합니다.
- 하드웨어 형태의 제약 여부: 작업 환경이 이미 자동화되어 있거나 특정 작업만 반복한다면 휴머노이드 로봇 대신 기존 산업용 로봇에 피지컬 AI를 적용하는 것이 비용 효율적입니다.
- 범용성 필요 여부: 인간이 사용하는 도구와 환경을 수정 없이 그대로 활용해야 하는 복합 작업 환경에서는 피지컬 AI가 결합된 휴머노이드 로봇 도입이 적합합니다.
피지컬 AI의 발전 과정을 파악하고자 한다면 테슬라의 오토파일럿(자율주행) 기술이 엔비디아의 피지컬 AI 플랫폼이나 옵티머스(휴머노이드)로 확장되는 구조를 비교해 보는 것이 이해에 도움이 됩니다.